오늘은 STPA 통해 자율주행 자동차(Autonomous Vehicle)에서의 발생할 수 있는 Misuse를 도출하려고 합니다. STPA는 시스템 제어 관점으로 손실을 분석하는 최신 이론이며 ISO 21448 - SOTIF에서 Misuse를 도출하는데 있어서 사용하도록 권장하고 있습니다. STPA에 대한 소개 및 이론은 블로그에서 확인하실 수 있습니다. STPA 분석을 통해 간단하게 도출하여 낼 수 있는 Control Structure는 아래와 같습니다. 운전자 관점에서의 Misuse를 도출 할 예정이기에 보안이 필요한 부분은 모자이크 처리를 하였습니다.
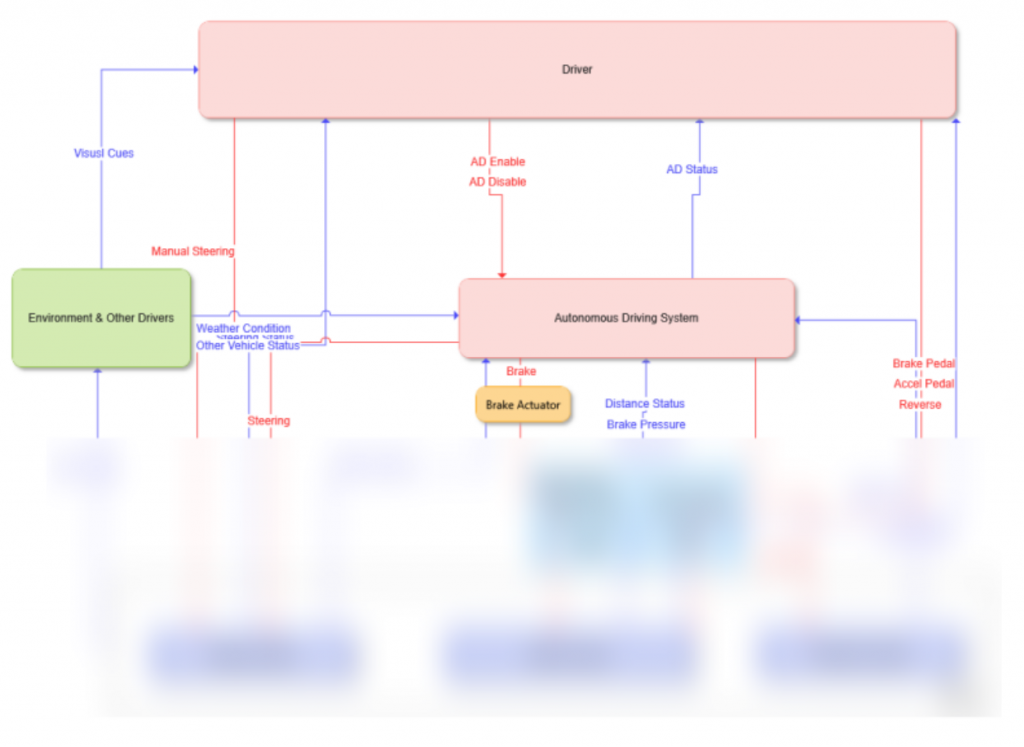
위의 Control Structure를 기반으로 UCA를 도출하고 그 이후에 손실 시나리오를 작성하는 데 있어서 Misuse를 도출할 수 있습니다.
분석을 통해 도출 된 일부 Misuse는 다음과 같습니다.
- 차선 이탈 방지 시스템에 의한 차선 이탈을 강제로 유도
- 차량 충돌 경고 시스템의 경고를 무시하거나 비활성화
- 안전 거리 유지 보조 시스템을 통해 자동차간 거리를 감소시키는 경우
- 차량 이동 경로 예측 기능을 무시하고 차선을 변경
- 차량 속도 제한 기능을 무시하고 과속을 하는 경우
- 도로 환경 및 교통 조건에 따른 제한사항을 무시
- 운전 중 음주나 약물, 졸음 휴대전화 등을 사용하는 경우
위 Misuse 이외 STPA를 분석하다 보면 다양한 그리고 구체적인 Misuse를 도출하여 자율주행 자동차에서 발생할 수 있는 Misuse를 줄임으로 보다 안전한 자동차 운영이 가능하게 됩니다.
오늘은 STPA 통해 자율주행 자동차(Autonomous Vehicle)에서의 발생할 수 있는 Misuse를 도출하려고 합니다. STPA는 시스템 제어 관점으로 손실을 분석하는 최신 이론이며 ISO 21448 - SOTIF에서 Misuse를 도출하는데 있어서 사용하도록 권장하고 있습니다. STPA에 대한 소개 및 이론은 블로그에서 확인하실 수 있습니다. STPA 분석을 통해 간단하게 도출하여 낼 수 있는 Control Structure는 아래와 같습니다. 운전자 관점에서의 Misuse를 도출 할 예정이기에 보안이 필요한 부분은 모자이크 처리를 하였습니다.
위의 Control Structure를 기반으로 UCA를 도출하고 그 이후에 손실 시나리오를 작성하는 데 있어서 Misuse를 도출할 수 있습니다.
분석을 통해 도출 된 일부 Misuse는 다음과 같습니다.
위 Misuse 이외 STPA를 분석하다 보면 다양한 그리고 구체적인 Misuse를 도출하여 자율주행 자동차에서 발생할 수 있는 Misuse를 줄임으로 보다 안전한 자동차 운영이 가능하게 됩니다.