1. EPS(Electric Power Steering)?
EPS 시스템은 운전자가 신속하게 자동차 조향 조작을 할 수 있도록 지원하는 시스템입니다. EPS 시스템은 스티어링 휠에 운전자가 제공하는 기계적인 힘을 증가시켜서 타이어를 회전시키는 전자 기계 장치를 말합니다.아래의 화면에서 EPS 시스템의 자세한 설명 및 블록 다이어그램을 확인하실 수 있습니다.
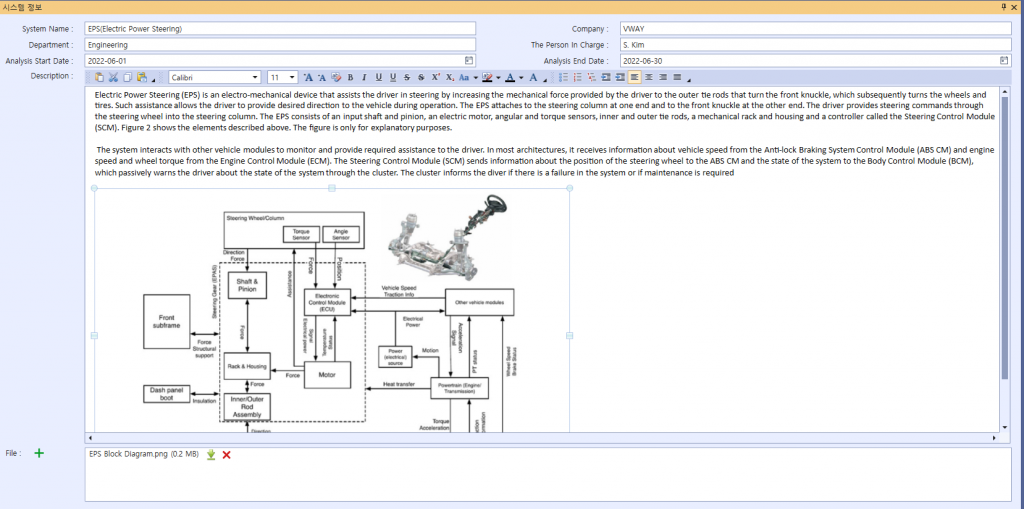
그림1. EPS 시스템 정보
2. STPA 분석
2.1 손실 및 위험원 정의
EPS 시스템에서 정의 될 수 있는 손실 및 위험원은 아래와 같습니다.
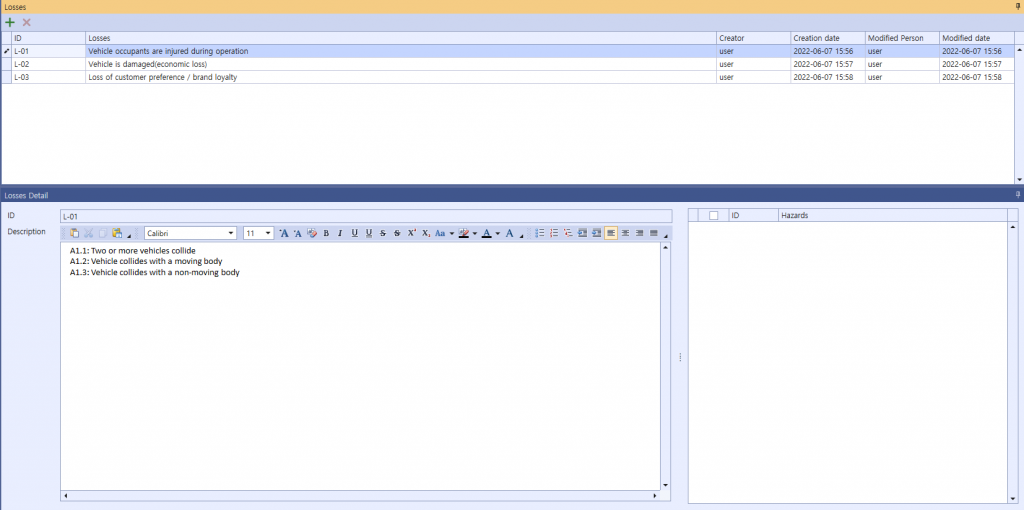
그림2. 손실 정의
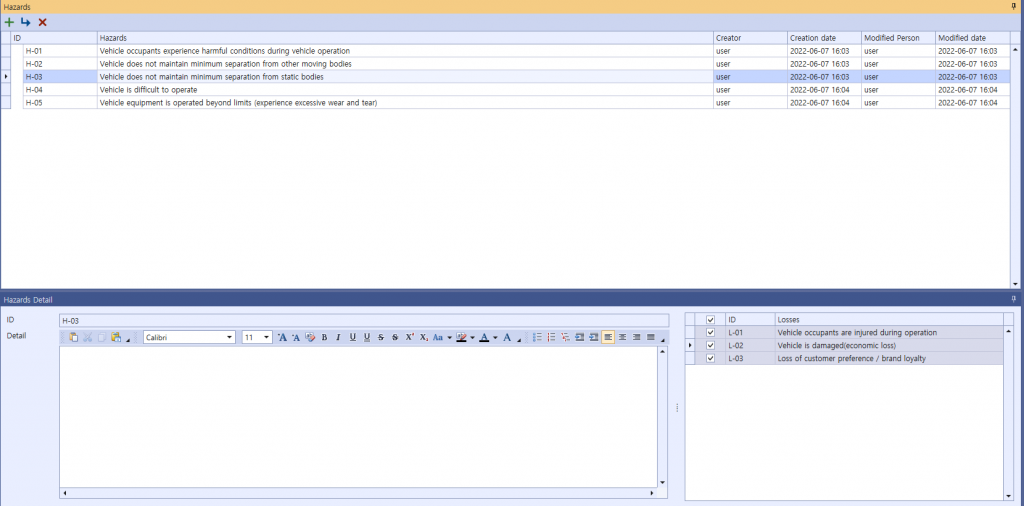
그림3. 위험원 식별
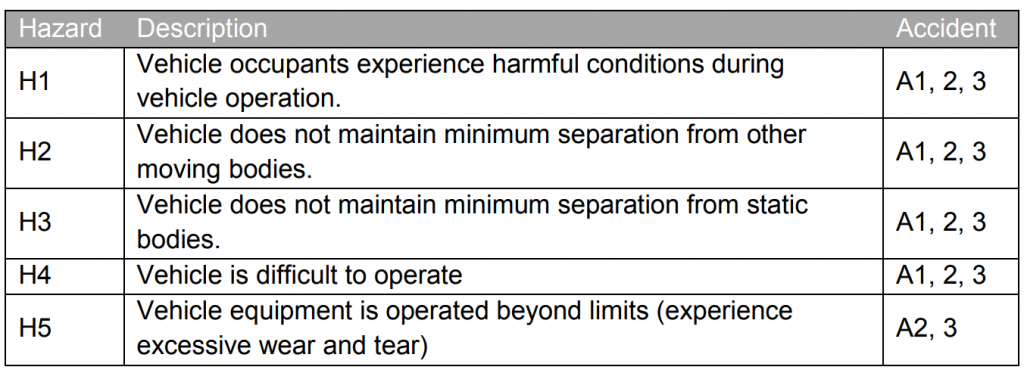
표1. 손실 및 위험원 관계
2.2 Control Structure 모델링
위에서 손실 및 위험원을 식별하였으면 이제 EPS 시스템의 컨트롤 스트럭처의 컴포넌트들의 관계를 나타내는 모델링 작업을 실시합니다. EPS 시스템과 관계 된 컴포넌트의 컨트롤 스트럭처 모델링 관계는 다음과 같습니다.
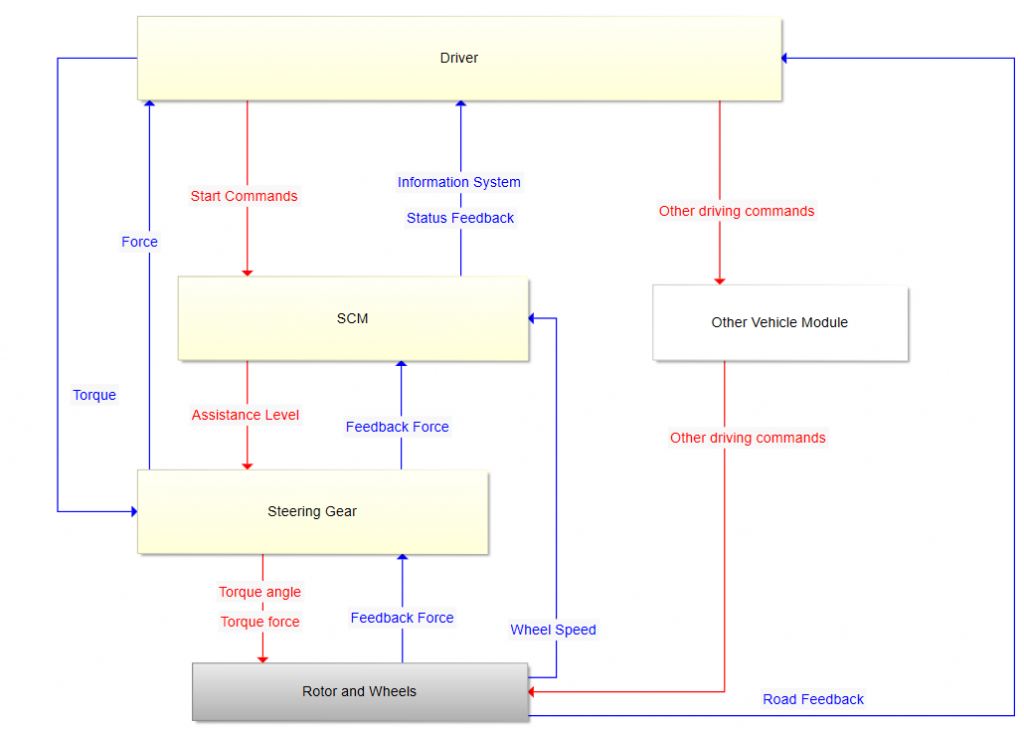
그림4. EPS System의 Control Structure 모델
2.3 UCA(Unsafe Control Action) 도출
EPS 시스템에 대하여 컨트롤 스트럭처 모델링까지 완성하였으면 이제 해당 Contorl Action에서 발생 할 수 있는 UCA를 도출하면 됩니다. SCM이 Steering Gear로 Assistance level을 보내는 Contorl Action에서 도출 될 수 있는 UCA는 다음과 같습니다.
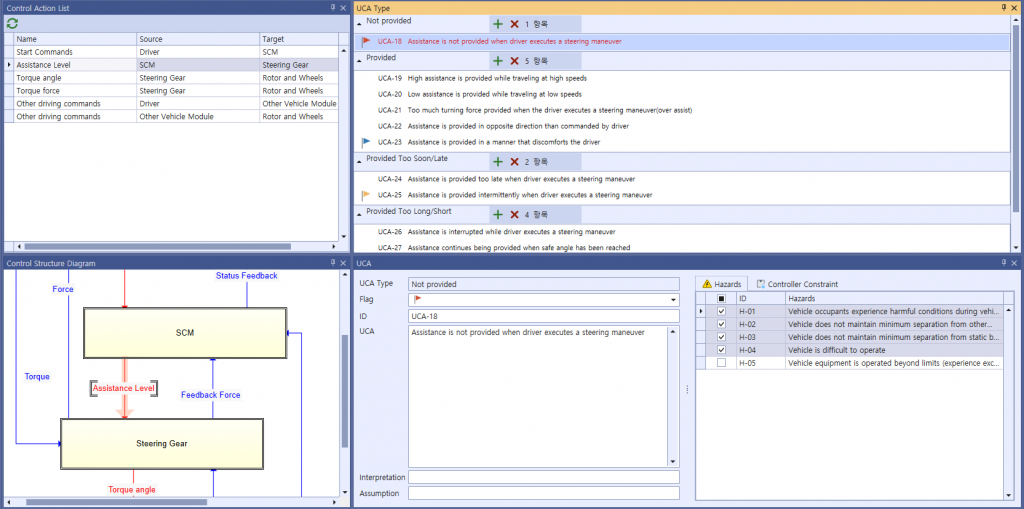
그림5. Assistance Level UCA
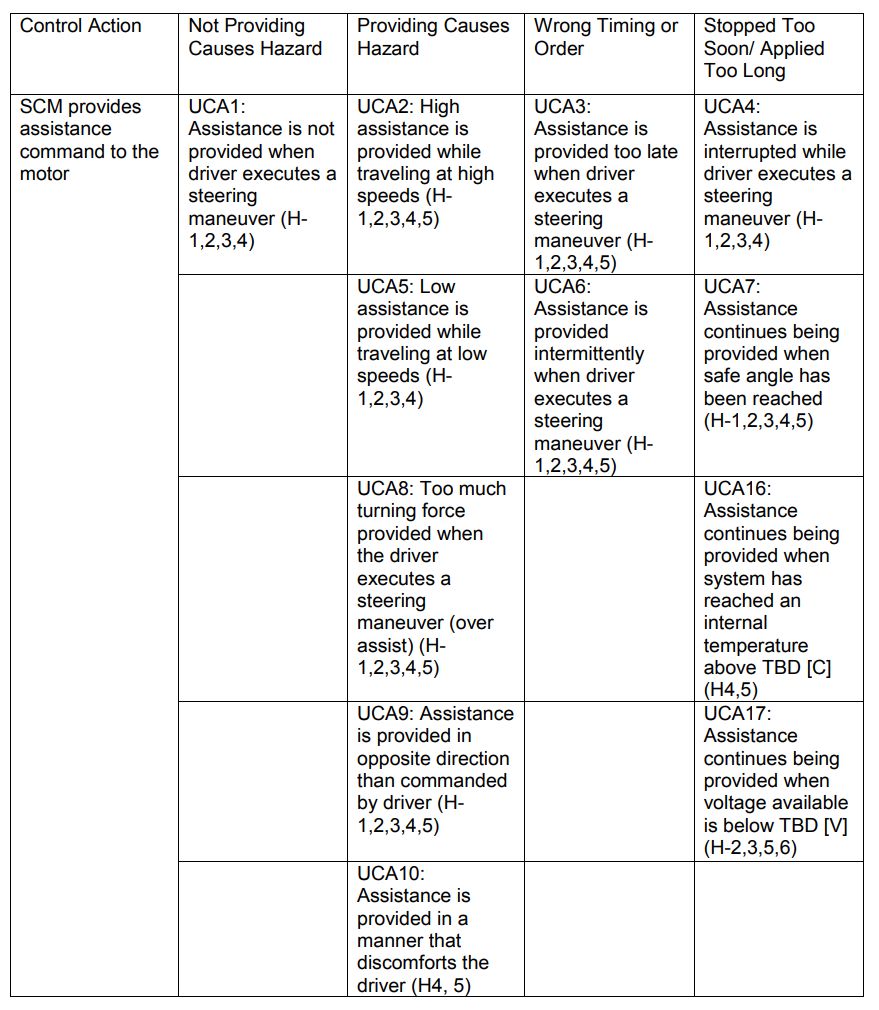
표2. Assistance Level UCA
2.4 손실 시나리오(Loss Scenario) 도출
이제 UCA를 통해 발생할 수 있는 손실시나리오 들을 도출해야 합니다. 아래는 UCA18 – Assistance is not provided when driver executes a steering maneuver 에 대한 손실 시나리오의 일부를 도출 한 그림입니다.
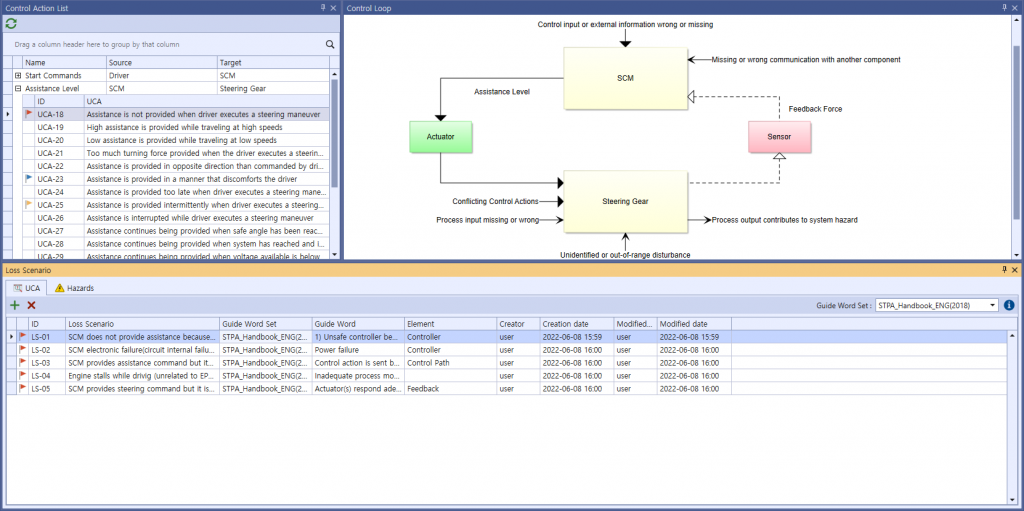
그림6. 손실시나리오 식별
2.5 대응방안&요구사항 도출
손실 시나리오 작성 후 해결 방안을 위한 대응방안이나 요구사항들을 일부 작성 한 내용입니다. 해당 손실 시나리오에 따라 다양한 대응방안 및 요구사항들이 필요할 수 있습니다.
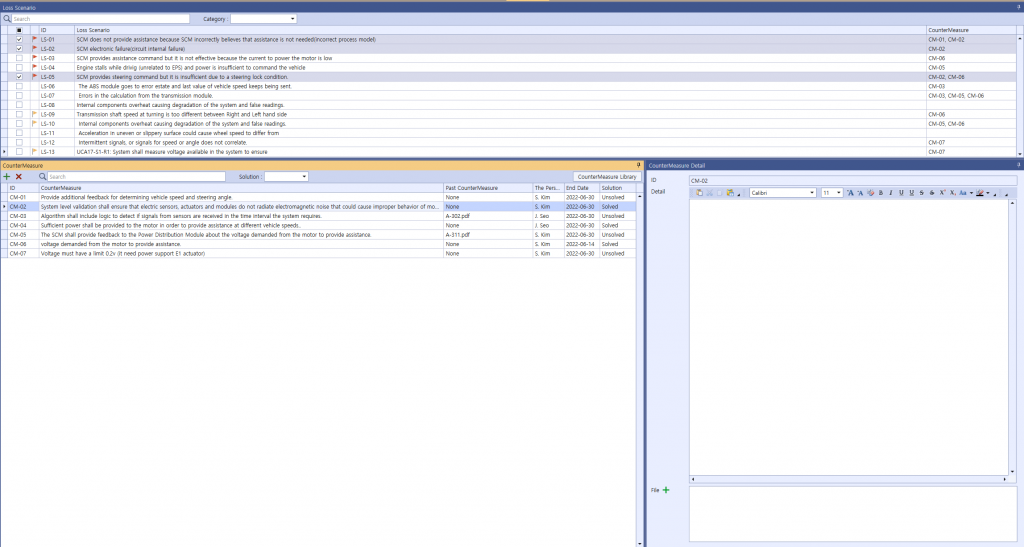
그림7. 대응방안 작성
3. 결론
본 연구 보고서는 자동차 EPS 시스템과 같이 복잡한 시스템을 개발할 때, 개발 초기에 STPA를 적용하여 새로운 관점에서 어떻게 위험원을 도출하고 그 결과를 어떻게 활용할 수 있는지 보여줍니다. 또한 FMEA와 STPA를 각각 시스템에 적용하여 각 위험분석 방법별 적용결과 및 효용성 또한 명시하고 있습니다. 자동차 분야에서 널리 쓰이는 FMEA 기법은 안전하지 않은 상호관계를 식별하거나 인적오류 또는 사용자가 시스템에 미치는 영향을 식별하는 데 한계가 있습니다. 본 연구에서도 FMEA 분석 방법을 통해 발견한 사고 원인보다 더 넓은 범위의 다양한 사고 원인을 식별할 수 있었으며, FMEA 기법과 비교해 약 40여개의 원인을 더 도출한 것의 결과를 아래의 표로 확인하실 수 있습니다. 또한 본 연구결과는 설계에 반영하기 위한 요구사항과 STPA 일회적으로만 수행하지 않고 Control Structure를 구체화해 가며 반복적으로 수행함으로써 세부 수준의 요구사항까지 도출하는 과정을 상세히 다루고 있어서 STPA를 적용하고자 하는 사용자에게 도움이 될 수 있는 논문입니다.
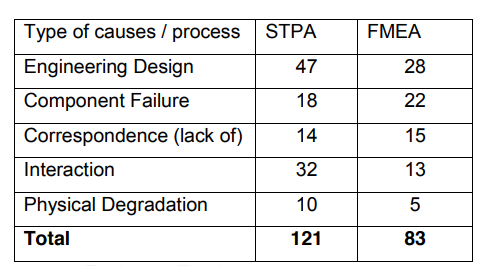
표3. STPA & FMEA 비교
[출처 및 참고: STPA of Electric Power Steering for Automotive Applications(Rodrigo Sotomayor Martinez 2015.6)]
1. EPS(Electric Power Steering)?
EPS 시스템은 운전자가 신속하게 자동차 조향 조작을 할 수 있도록 지원하는 시스템입니다. EPS 시스템은 스티어링 휠에 운전자가 제공하는 기계적인 힘을 증가시켜서 타이어를 회전시키는 전자 기계 장치를 말합니다.아래의 화면에서 EPS 시스템의 자세한 설명 및 블록 다이어그램을 확인하실 수 있습니다.
그림1. EPS 시스템 정보
2. STPA 분석
2.1 손실 및 위험원 정의
EPS 시스템에서 정의 될 수 있는 손실 및 위험원은 아래와 같습니다.
그림2. 손실 정의
그림3. 위험원 식별
표1. 손실 및 위험원 관계
2.2 Control Structure 모델링
위에서 손실 및 위험원을 식별하였으면 이제 EPS 시스템의 컨트롤 스트럭처의 컴포넌트들의 관계를 나타내는 모델링 작업을 실시합니다. EPS 시스템과 관계 된 컴포넌트의 컨트롤 스트럭처 모델링 관계는 다음과 같습니다.
그림4. EPS System의 Control Structure 모델
2.3 UCA(Unsafe Control Action) 도출
EPS 시스템에 대하여 컨트롤 스트럭처 모델링까지 완성하였으면 이제 해당 Contorl Action에서 발생 할 수 있는 UCA를 도출하면 됩니다. SCM이 Steering Gear로 Assistance level을 보내는 Contorl Action에서 도출 될 수 있는 UCA는 다음과 같습니다.
그림5. Assistance Level UCA
표2. Assistance Level UCA
2.4 손실 시나리오(Loss Scenario) 도출
이제 UCA를 통해 발생할 수 있는 손실시나리오 들을 도출해야 합니다. 아래는 UCA18 – Assistance is not provided when driver executes a steering maneuver 에 대한 손실 시나리오의 일부를 도출 한 그림입니다.
그림6. 손실시나리오 식별
2.5 대응방안&요구사항 도출
손실 시나리오 작성 후 해결 방안을 위한 대응방안이나 요구사항들을 일부 작성 한 내용입니다. 해당 손실 시나리오에 따라 다양한 대응방안 및 요구사항들이 필요할 수 있습니다.
그림7. 대응방안 작성
3. 결론
본 연구 보고서는 자동차 EPS 시스템과 같이 복잡한 시스템을 개발할 때, 개발 초기에 STPA를 적용하여 새로운 관점에서 어떻게 위험원을 도출하고 그 결과를 어떻게 활용할 수 있는지 보여줍니다. 또한 FMEA와 STPA를 각각 시스템에 적용하여 각 위험분석 방법별 적용결과 및 효용성 또한 명시하고 있습니다. 자동차 분야에서 널리 쓰이는 FMEA 기법은 안전하지 않은 상호관계를 식별하거나 인적오류 또는 사용자가 시스템에 미치는 영향을 식별하는 데 한계가 있습니다. 본 연구에서도 FMEA 분석 방법을 통해 발견한 사고 원인보다 더 넓은 범위의 다양한 사고 원인을 식별할 수 있었으며, FMEA 기법과 비교해 약 40여개의 원인을 더 도출한 것의 결과를 아래의 표로 확인하실 수 있습니다. 또한 본 연구결과는 설계에 반영하기 위한 요구사항과 STPA 일회적으로만 수행하지 않고 Control Structure를 구체화해 가며 반복적으로 수행함으로써 세부 수준의 요구사항까지 도출하는 과정을 상세히 다루고 있어서 STPA를 적용하고자 하는 사용자에게 도움이 될 수 있는 논문입니다.
표3. STPA & FMEA 비교
[출처 및 참고: STPA of Electric Power Steering for Automotive Applications(Rodrigo Sotomayor Martinez 2015.6)]