VisualPro휴머노이드 로봇 FMEA 기술 리포트
VisualPro 기반 설계안전 · 기능안전(Functional Safety) 통합 분석
분석 도구: VisualPro DFMEA | 방법론: AIAG-VDA 7-Step | 발행일: 2026-07-03
ISO 13482ISO 13849-1 eIEC 61800-5-2 STOISO 26262 ASIL
01왜 지금, 로봇 안전인가
휴머노이드 로봇은 제조·물류·서비스 현장으로 빠르게 확산되고 있습니다. 사람과 같은 공간에서 협동하는 만큼, ‘움직임의 정교함’만큼이나 ‘안전’이 제품 경쟁력을 좌우합니다.
설계 초기에 고장을 예측하고 통제하는 FMEA(고장형태 및 영향분석)는 리콜·인명사고 리스크를 낮추고, 기능안전 표준 인증을 앞당기는 가장 확실한 방법입니다. 본 리포트는 VisualPro로 수행한 휴머노이드 로봇 DFMEA의 실제 데이터를 바탕으로, 4대 핵심 구조의 리스크와 안전설계 방향을 제시합니다.
설계 단계의 1시간이, 현장의 100시간을 아낍니다.
02VisualPro로 수행한 FMEA — 한눈에
VisualPro의 System Breakdown Tree 위에서 로봇을 4개 핵심 구조(Brain·Cerebellum·Hand·Joints)로 분해하고, 각 구조의 기능 → 고장모드(FM) → 고장원인(FC) → 상위 영향(FE)을 네트워크로 연결했습니다. 아래는 실제 분석 트리와 구조별 조치우선순위(AP)입니다.
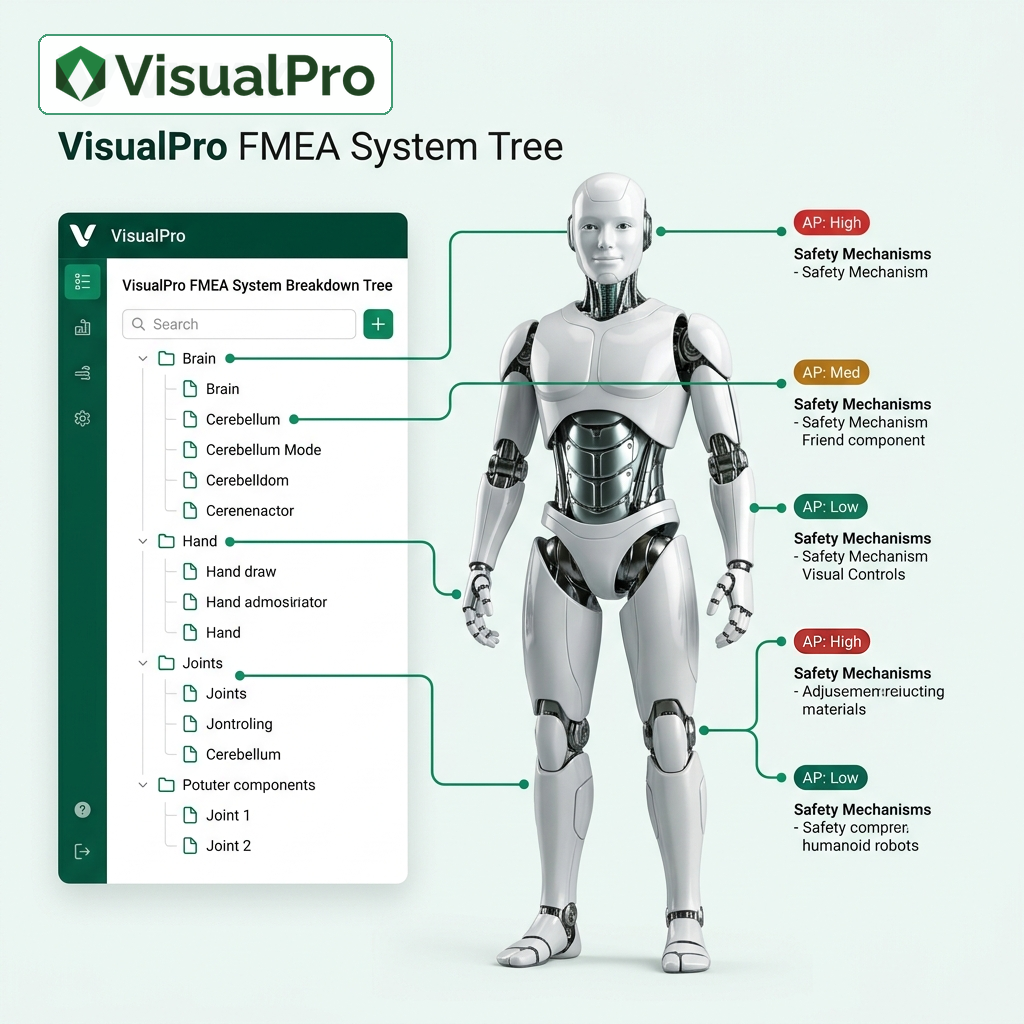
VisualPro FMEA System Breakdown Tree — 구조별 조치우선순위(AP) 결과
03구조 분석 (Structure Analysis)
AIAG-VDA 3계층(시스템 → 서브시스템 → 컴포넌트)으로 로봇을 분해했습니다.
| 계층 | 구조 요소 | 핵심 역할 |
|---|
| 시스템(L1) | 휴머노이드 로봇 | 인간과 안전하게 상호작용하며 임무 수행 |
| 서브시스템(L2) | ① Brain (인지·판단) | Vision·음성·환경 인지, AI 판단 |
| ② Cerebellum (운동제어) | 자세·균형 추정, 실시간 보행제어 |
| ③ Dexterous Hand (정밀조작) | 다자유도 파지, 힘/토크 제어 |
| ④ Joints (관절구동) | 관절 토크·위치 구동, 힘/토크 피드백 |
| 컴포넌트(L3) | 9개 부품 | 비전·센서퓨전, AI추론SW, 균형추정기, 모션컨트롤러, F/T센서, 손가락 액추에이터, DC서보모터, 엔코더, 모터드라이버 |
04기능 · 고장 분석 (Function & Failure)
각 구조의 기능이 상실될 때 발생하는 고장모드와, 이것이 사람에게 미치는 최종 영향(Failure Effect) 및 심각도(S)를 정의했습니다.
| 구조 | 고장모드(FM) | 인체 영향(FE) | 심각도 S |
|---|
| Brain | 장애물 인지·판단 실패 | 인간-로봇 충돌 상해 | 9 |
| Cerebellum | 자세·균형 제어 실패 | 로봇 전도(넘어짐) 상해 | 10 |
| Hand | 파지력 제어 실패(과압/미달) | 파지물 낙하·손 과압 상해 | 8 |
| Joints | 관절 구동 상실/토크 폭주 | 로봇 전도(넘어짐) 상해 | 10 |
05리스크 프로파일 (Risk Analysis)
9개 고장원인(FC)에 대해 심각도(S)·발생도(O)·검출도(D)를 평가하고, AIAG-VDA 조치우선순위(AP)를 자동 산정했습니다.
고장원인별 리스크 프로파일 (S · O · D)
VisualPro DFMEA 실측 데이터 · 9개 고장원인(Failure Cause)
심각도 S발생도 O검출도 D
IMU 상태추정 발산
Cerebellum Low
| 구조 | 고장원인(FC) | S | O | D | AP | 안전기능(최적화) |
|---|
| Brain | 센서퓨전 오탐/미탐 | 9 | 4 | 5 | High | 속도·이격감시(SSM)·센서삼중화 |
| Brain | 미학습 장애물 미인식 | 9 | 4 | 5 | High | 안전정지 폴백·시나리오 확대 |
| Cerebellum | IMU 상태추정 발산 | 10 | 3 | 4 | Low | IMU 삼중화·보호정지 |
| Cerebellum | 제어주기 미준수 | 10 | 3 | 3 | Low | 워치독 → STO (PLr e) |
| Hand | F/T 센서 드리프트 | 8 | 3 | 4 | Low | PFL 힘제한·이중 F/T |
| Hand | 액추에이터 과파지 | 8 | 3 | 4 | Low | 토크리미터 + PFL |
| Joints | 권선단락 토크상실 | 10 | 2 | 4 | Low | STO·절연진단 |
| Joints | 엔코더 신호손실 | 10 | 3 | 4 | Low | 이중엔코더 불일치 시 STO |
| Joints | 드라이버 과전류 | 10 | 3 | 3 | Low | HW STO·과전류 트립 |
해석 전도·충돌로 이어지는 항목은 심각도(S)가 8~10으로 높지만, 예방·검출 설계가 반영되어 대부분 AP Low로 관리됩니다. 반면 인지계(Brain) 2건은 검출이 어려워(D5) AP High — 최우선 개선 대상입니다.
06기능안전 표준 준수 (Functional Safety)
사람과 물리적으로 상호작용하는 휴머노이드는 단일 규격이 아닌 계층형 표준 체계를 적용합니다.
| 구분 | 표준 | 역할 |
|---|
| 제품안전 | ISO 13482 | 개인지원로봇(personal care robot) 안전 요구사항 |
| ISO/TS 15066 | 인간-로봇 접촉 힘·압력 임계(PFL 근거) |
| 기능안전 | ISO 13849-1 (PLr d~e) | 안전관련 제어시스템 성능수준 |
| IEC 61800-5-2 (STO) | 안전토크차단 기능 |
| 구동 ECU | ISO 26262 차용 (ASIL C~D) | 자동차급 액추에이터 전장 안전 |
07핵심 개선(최적화) 조치
관절구동ISO 26262 ASIL D
안전토크차단(STO)·이중 엔코더·과전류 트립으로 토크 상실/폭주를 물리적으로 차단
운동제어ISO 13849-1 PLr e
RT-OS 워치독과 STO 연동, 상태추정 발산 감시로 전도 방지
정밀조작ISO/TS 15066
동력·힘 제한(PFL)과 이중 F/T 교차검증으로 인체 접촉 과압 방지
인지·판단최우선 개선
속도·이격 감시(SSM)와 안전정지 폴백, 미학습 상황 검출 강화로 충돌 회피
08요약 & 제안
VisualPro는 로봇을 구조 단위로 분해하고, 기능–고장–원인–영향을 하나의 네트워크로 연결해 리스크를 정량화합니다. 그 결과 “어디를, 왜, 어떤 안전기능으로” 보강해야 하는지가 한 장으로 드러납니다.
구조로 분해하고, 표준으로 증명한다 — VisualPro와 함께하는 로봇 안전설계.
VisualPro 도입 · FMEA 컨설팅 문의
휴머노이드 로봇은 제조·물류·서비스 현장으로 빠르게 확산되고 있습니다. 사람과 같은 공간에서 협동하는 만큼, ‘움직임의 정교함’만큼이나 ‘안전’이 제품 경쟁력을 좌우합니다.
설계 초기에 고장을 예측하고 통제하는 FMEA(고장형태 및 영향분석)는 리콜·인명사고 리스크를 낮추고, 기능안전 표준 인증을 앞당기는 가장 확실한 방법입니다. 본 리포트는 VisualPro로 수행한 휴머노이드 로봇 DFMEA의 실제 데이터를 바탕으로, 4대 핵심 구조의 리스크와 안전설계 방향을 제시합니다.
VisualPro의 System Breakdown Tree 위에서 로봇을 4개 핵심 구조(Brain·Cerebellum·Hand·Joints)로 분해하고, 각 구조의 기능 → 고장모드(FM) → 고장원인(FC) → 상위 영향(FE)을 네트워크로 연결했습니다. 아래는 실제 분석 트리와 구조별 조치우선순위(AP)입니다.
AIAG-VDA 3계층(시스템 → 서브시스템 → 컴포넌트)으로 로봇을 분해했습니다.
각 구조의 기능이 상실될 때 발생하는 고장모드와, 이것이 사람에게 미치는 최종 영향(Failure Effect) 및 심각도(S)를 정의했습니다.
9개 고장원인(FC)에 대해 심각도(S)·발생도(O)·검출도(D)를 평가하고, AIAG-VDA 조치우선순위(AP)를 자동 산정했습니다.
사람과 물리적으로 상호작용하는 휴머노이드는 단일 규격이 아닌 계층형 표준 체계를 적용합니다.
VisualPro는 로봇을 구조 단위로 분해하고, 기능–고장–원인–영향을 하나의 네트워크로 연결해 리스크를 정량화합니다. 그 결과 “어디를, 왜, 어떤 안전기능으로” 보강해야 하는지가 한 장으로 드러납니다.